Real-World AI Robotics Masuki Fase Baru, Robot Pintar Mulai Belajar Langsung dari Lingkungan Nyata
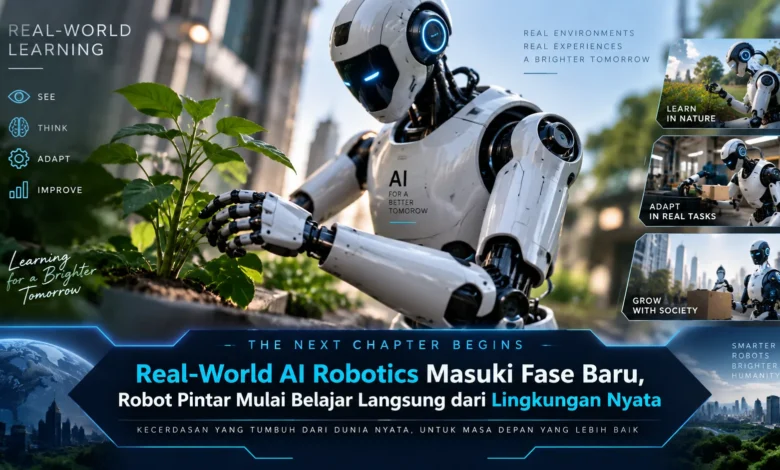
Perkembangan Real-World AI Robotics mulai membawa kecerdasan buatan keluar dari ruang simulasi menuju lingkungan yang benar-benar dinamis. Robot modern tidak lagi hanya mengandalkan instruksi yang telah diprogram secara kaku, tetapi mulai dirancang untuk mengamati kondisi sekitar, memahami perubahan, serta menyesuaikan tindakannya berdasarkan pengalaman di dunia nyata. Perubahan ini menjadi salah satu arah penting dalam perkembangan TEKNOLOGI karena membuka peluang hadirnya robot yang lebih adaptif untuk industri, logistik, layanan publik, hingga aktivitas sehari-hari.
Era Baru Robot Adaptif di Lingkungan Dunia Nyata
Perkembangan Real-World AI Robotics menghadirkan pergeseran signifikan pada metode robot mengenali lingkungan. Pada generasi sebelumnya robot banyak bergantung pada aturan tetap, robot generasi terbaru mulai menggunakan AI untuk membaca kondisi aktual secara semakin adaptif. Perubahan tersebut membantu robot memilih tindakan berdasarkan data lingkungan yang diproses ketika menjalankan tugas.
Jika dilihat dari perkembangan TEKNOLOGI, proses pembelajaran dunia nyata mulai menjadi komponen utama bagi sistem robot generasi berikutnya. Robot bukan lagi hanya menjalankan perintah, tetapi dikembangkan agar dapat menafsirkan situasi, menilai perubahan, dan menyesuaikan perilaku yang sesuai dengan kondisi di sekitarnya.
Perpaduan Sensor dan AI Membentuk Robot Lebih Adaptif
Kemampuan robot untuk beradaptasi di dunia nyata ditopang kuat pada integrasi berbagai sistem pengindraan dengan kecerdasan buatan. Kamera, sensor kedalaman, perangkat pengindra sentuhan, dan sensor pendukung lainnya dapat menghasilkan informasi lingkungan yang kemudian dianalisis untuk memungkinkan robot mengenali objek, ruang, serta pergerakan yang terjadi di sekitarnya.
Semakin canggih kemampuan robot dalam mengenali lingkungan, semakin tinggi pula kemampuannya untuk menyelesaikan tugas yang beragam. Sebagai contoh, robot di gudang dapat belajar mengenali susunan barang yang dinamis, sementara robot layanan dapat mengadaptasi pergerakan ketika berhadapan dengan manusia atau hambatan baru.
Pengalaman Langsung Membantu Robot Menghadapi Situasi Baru
Salah satu tantangan terbesar dalam robotika adalah perbedaan antara lingkungan simulasi dan kondisi nyata. Simulasi dapat membantu robot mempelajari berbagai strategi gerakan dengan terstruktur, tetapi lingkungan sebenarnya memiliki jauh lebih banyak perubahan yang sulit untuk ditiru dengan akurat.
Atas dasar tersebut, pembelajaran dari lingkungan fisik menjadi penting untuk mengembangkan kemampuan adaptasi robot. Berbagai interaksi dapat menjadi masukan baru untuk memperbaiki tindakan pada situasi berikutnya. Dengan pendekatan ini, robot secara bertahap dapat menjadi lebih tanggap ketika menghadapi situasi baru.
Robot Pintar Mulai Mendekati Cara Manusia Belajar
Secara alami manusia belajar melalui observasi, praktik, dan koreksi. Konsep serupa mulai dieksplorasi pada Real-World AI Robotics agar robot tidak sepenuhnya membutuhkan pemrograman khusus untuk setiap kondisi. Dengan dukungan machine learning, computer vision, dan model AI modern, robot dapat mempelajari pola dari pengalaman operasional selama menjalankan tugas.
Model pembelajaran tersebut berpotensi membuka peluang baru bagi TEKNOLOGI robotika yang lebih responsif. Bukan hanya menghafal satu pola tindakan, robot dapat secara bertahap mengenali sasaran pekerjaannya dan kemudian memilih cara yang relevan berdasarkan situasi lingkungan.
Robot Adaptif Berpotensi Mengubah Operasi Industri
Pemanfaatan Real-World AI Robotics berpotensi berkembang pada berbagai bidang industri yang membutuhkan sistem otomatis adaptif. Di fasilitas produksi, misalnya, robot bisa dikembangkan untuk menangani material, mengevaluasi hasil produksi, hingga menangani tugas produksi dengan fleksibilitas menghadapi perubahan situasi.
Di bidang logistik, kemampuan tersebut juga berpotensi memberikan nilai penting. Robot dapat memahami perubahan penempatan barang, menghindari rintangan, serta memilih jalur pergerakan berdasarkan kondisi lingkungan. Fleksibilitas ini dapat memungkinkan sistem otomatis bekerja dengan lebih fleksibel ketika lingkungan kerja mengalami perubahan.
Robot yang Semakin Mandiri Membutuhkan Standar Keamanan Kuat
Kendati kemampuan robot untuk beradaptasi secara mandiri menawarkan potensi besar, faktor keselamatan tetap menjadi perhatian utama dalam pengembangannya. Robot yang beroperasi dekat manusia perlu menggunakan lapisan keamanan yang dapat mencegah gerakan yang tidak aman ketika menemukan situasi baru.
Selain aspek keselamatan, kualitas data, ketahanan sistem, dan kontrol manusia juga perlu diperhatikan. Semakin cerdas sebuah robot, semakin tinggi kebutuhan untuk menjamin bahwa tindakan yang dipilih tetap berada dalam batas aman. Keseimbangan antara kemampuan adaptasi dan kontrol akan menjadi bagian penting dalam kemajuan Real-World AI Robotics.
Kesimpulan Robot Pintar Semakin Dekat dengan Dunia Nyata
Robotika berbasis AI dunia nyata menggambarkan fase baru dalam perkembangan TEKNOLOGI, ketika robot mulai diarahkan untuk memahami keadaan melalui interaksi langsung. Integrasi AI, sistem persepsi, dan metode pembelajaran menciptakan potensi bagi robot untuk bekerja semakin adaptif di banyak bidang kehidupan. Pada masa mendatang, perkembangan ini layak menjadi perhatian karena dapat mengubah cara manusia bekerja bersama mesin. Bagikan pandangan Anda mengenai seberapa jauh robot pintar seharusnya mengembangkan kemampuan dari pengalaman nyata sambil tetap aman dan terkendali.